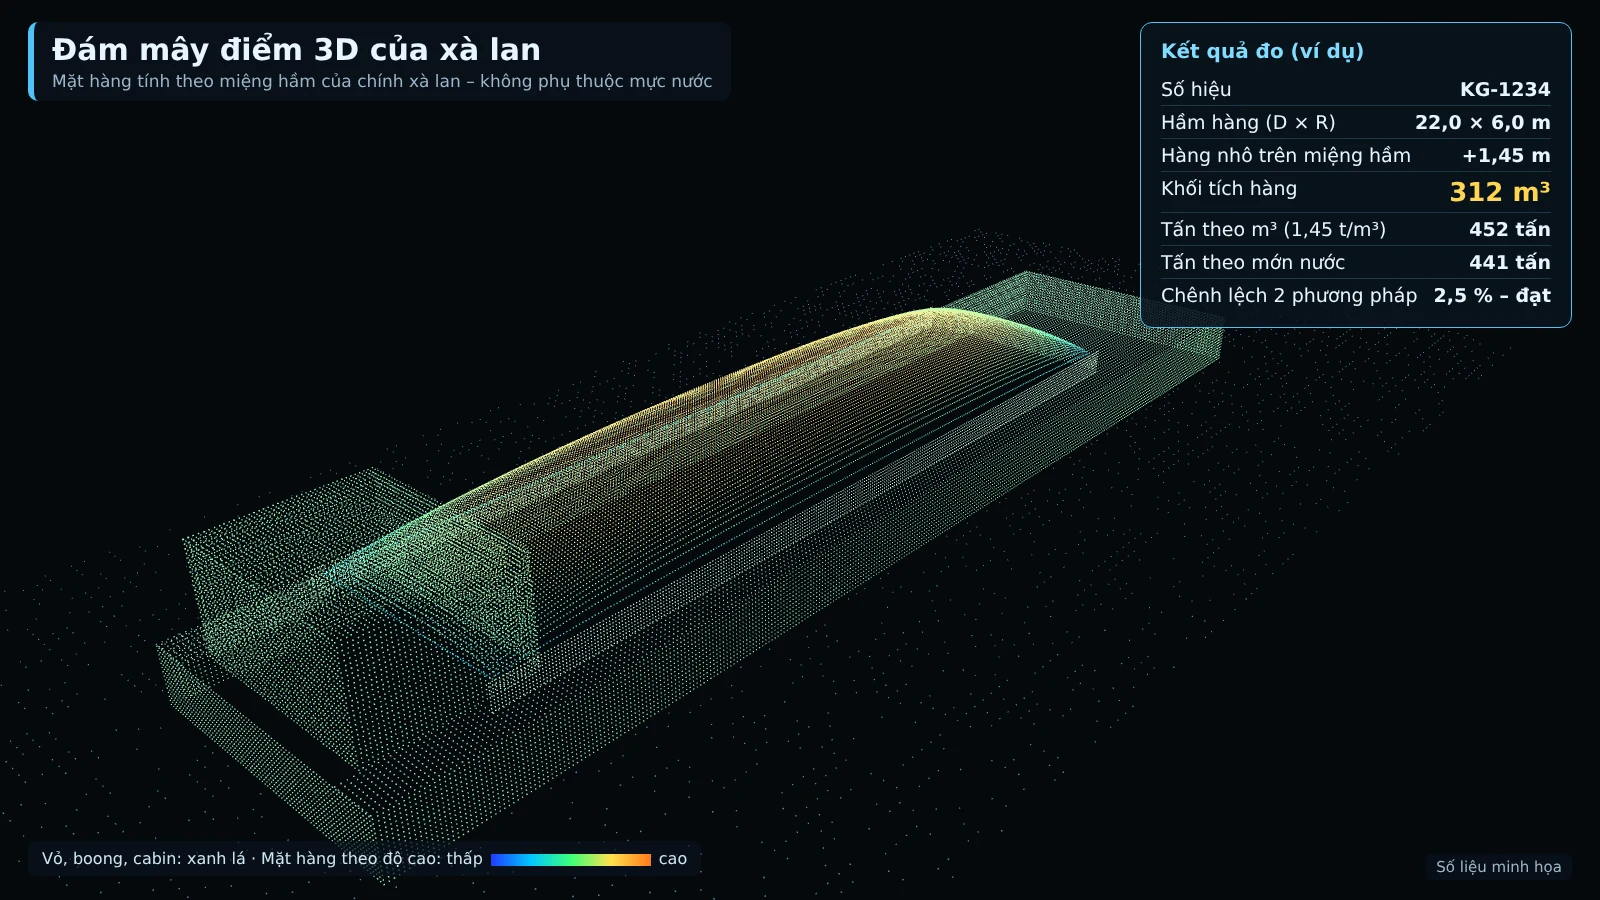
使用LiDAR测量体积系统的校准与验收,是在正式投入运行前对散货体积测量系统进行检查、调整并确认其准确性的流程。在矿山、港口堆场、填方工地,只有当系统已通过标准钢块、空车及载货对照车校准,并在实际线路上试运行4周后,双方才接受交接的m³数据。本文基于由Việt Đức Trí Group开发、An Ninh Số提供并实施的Smart Box AI — 卡车与驳船体积测量系统的流程。
使用LiDAR测量体积的系统只有经过规范的校准与验收才有价值。流程包括5个校准步骤:标准钢块、空车以不同速度行驶3次、平整载货车的对照、驳船货舱模板以及每月定期检查;之后试运行4周,再按建议指标表进行验收。
什么是LiDAR体积测量系统的校准?
校准是使用已知标准(已知尺寸的钢块、空车、手工测量的平整货物)来检查并调整LiDAR测量系统。验收是双方在试运行期后以书面形式确认系统达到已商定指标的步骤,作为在交接和结算中使用m³数据的依据。
与车辆衡不同,使用LiDAR测量体积的系统不测量重量,而是构建车厢、货舱和货堆的3D图像以计算体积。因此校准必须检查多个层面:传感器的安装位置和角度、每种车辆的空载模板、载货时的测量结果,以及车牌和编号的识别能力。单次测量不足以断定系统测量准确。
在本文中,卡车误差≤ ±3%(每趟从10 m³起)、驳船≤ ±5%、可测趟次比例≥ 95%(卡车)和≥ 90%(驳船)、白天正确识别≥ 98%和夜间≥ 95%(卡车)、出结果时间≤ 30秒(卡车)和≤ 60秒(驳船)均为建议指标,双方将根据4周试运行结果重新商定。
LiDAR 体积测量系统校准的 5 个步骤流程
Smart Box AI 的校准流程包括 5 个步骤:(1) 标准钢块;(2) 空车以不同速度行驶 3 次以建立车厢模板;(3) 用货物平整至与车厢侧板齐平的载货车进行比对并人工测量;(4) 测量驳船舱室模板并通过水尺鉴定进行比对;(5) 每月使用标准块进行定期检查,并在每次站点迁移后进行检查。校准完成后才进行 4 周试运行并验收。
步骤 1:使用标准钢块进行检查
将已知尺寸的标准钢块放置在测量门下方,让系统进行测量并与实际尺寸比较。技术人员调整传感器直至结果吻合。此步骤在任何车辆通过之前,处理因安装造成的偏差——安装角度、传感器在结构上的悬挂高度。
步骤 2:空车以不同速度行驶 3 次
每辆卡车以不同速度空车通过测量门 3 次,速度限制在 15 km/h 以下。结果用于建立“车厢模板”——该车辆自身的车厢内部尺寸和车厢底部尺寸——并检查各次测量之间的重复性。车厢模板是后续所有测量的基准:当测量尺寸与模板不同时,系统会发出疑似换车或加高侧板的警告。
步骤 3:使用货物平整至与车厢侧板齐平的载货车进行比对
选择一辆载有货物的车辆,将货物表面平整至与车厢侧板齐平,并进行人工测量以获得比对数据。让车辆通过测量门,将系统测量的 m³ 与人工测量数据进行比较。在已有地磅站的地方,可额外按吨数进行比对。建议使用工地的实际物料种类进行比对,因为不同种类的物料表面和料堆形状各不相同。
步骤 4:校准驳船站点
在空载时测量每艘驳船的舱室模板,并与登记检验档案(舱室尺寸、容积、水线面面积)进行比较。载货时的测量结果通过人工水尺鉴定进行比对。在运行过程中,系统自动将 3D 扫描得出的吨数与水尺得出的吨数进行比较;偏差超过 8% 时转交工作人员确认。
步骤 5:定期检查
校准不是一次性的工作。站点每月使用标准块重新检查,并在每次站点迁移后进行检查。在检查间隔期间,软件监控 LiDAR、摄像头、电源、连接,并在信号丢失或传感器玻璃需要清洁时发出警报。
测量系统验收建议指标表
建议指标表是双方在 4 周试运行前达成一致的起点。指标包括可测量趟次比例、体积误差、车辆正确识别率、出结果时间和站点运行时间。
| 指标 | 定义 | 建议指标 |
|---|---|---|
| 可测量趟次比例(卡车) | 可测量趟次 / 按规定通过站点的趟次 | ≥ 95% |
| 可测量趟次比例(驳船) | 可测量趟次 / 按规定通过站点的趟次 | ≥ 90% |
| 体积误差(卡车) | 系统结果与比对数据之间的偏差,趟次从 10 m³ 起 | 建议指标 ≤ ±3% |
| 体积误差(驳船) | 系统结果与比对数据之间的偏差 | 建议指标 ≤ ±5% |
| 卡车正确识别 | 正确读取车牌号的趟次比例 | 白天 ≥ 98%,夜间 ≥ 95% |
| 驳船正确识别 | 正确读取船号的比例 | ≥ 95%(由保安确认) |
| 出结果时间(卡车) | 从车辆通过测量门到得出 m³ 数据 | ≤ 30 秒 |
| 出结果时间(驳船) | 从驳船通过测量框架到得出 m³ 数据 | ≤ 60 秒 |
| 站点运行时间 | 站点在当月内的运行时间 | ≥ 98%/月 |
以上所有水平均为建议指标,双方将根据 4 周试运行结果重新商定。在获得现场实际结果之前,不应将其作为固定承诺写入合同。除指标表外,技术档案明确说明站点在断网时仍可测量,并至少缓存 7 天。
实施路线图:勘察、安装、4周试运行、验收
路线图包括4个阶段:现场勘察、安装与校准、4周试运行、验收。每个阶段都有明确的输出成果,作为进入下一阶段的依据。
- 现场勘察:确定卡车测量门架和驳船测量框架的位置、车辆流线、驳船流线、电源、网络连接及物料类型。钢结构在勘察后按实际尺寸加工。
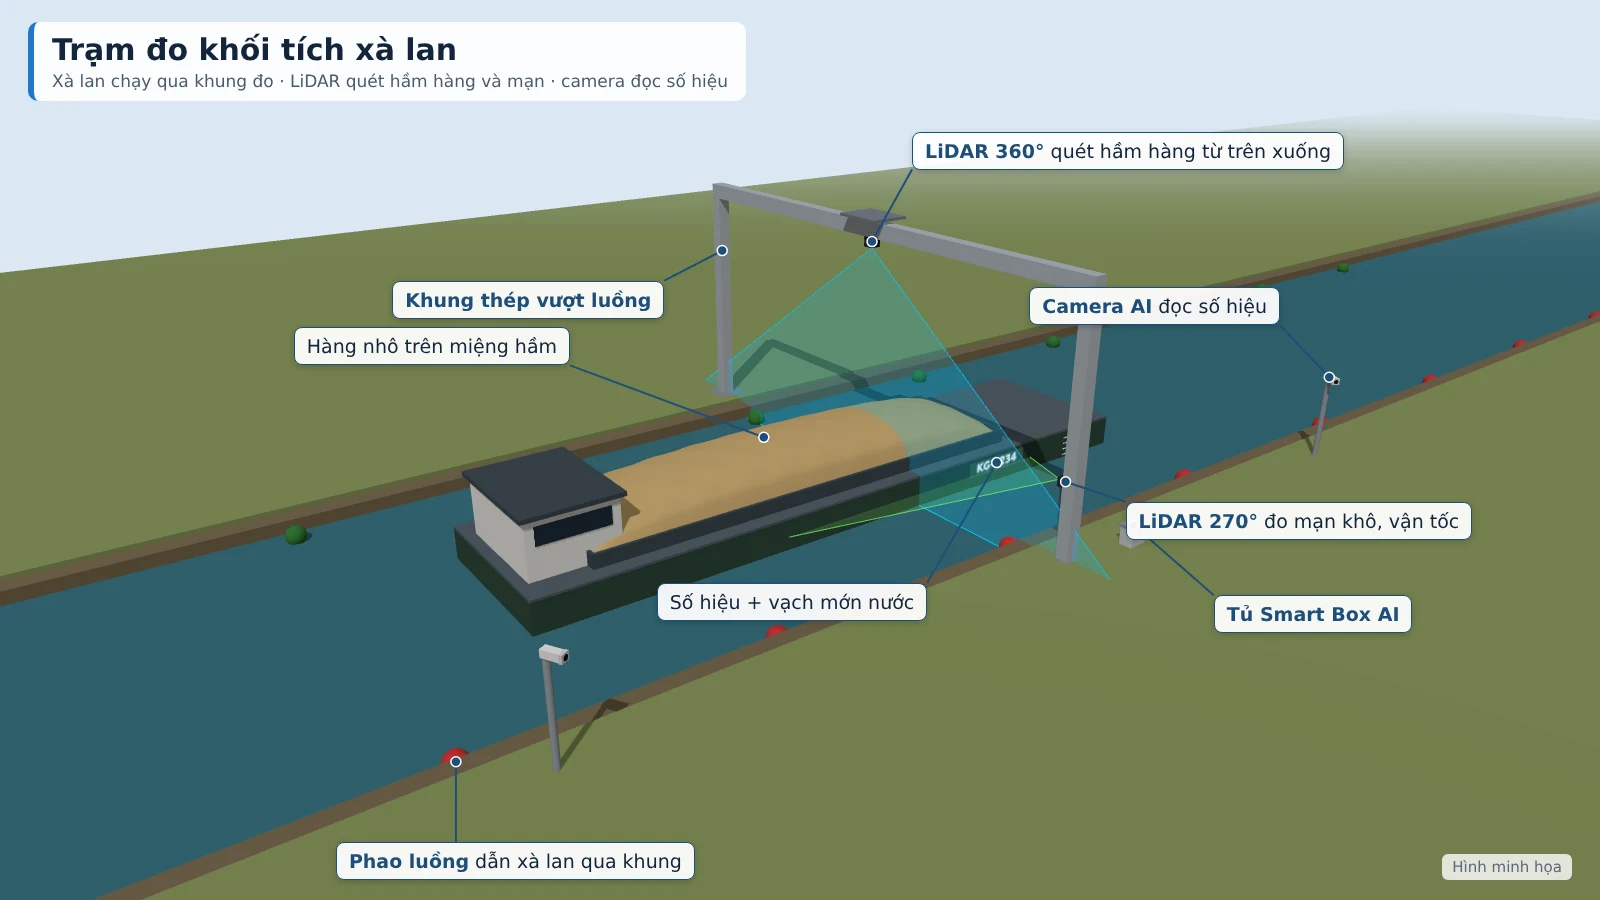
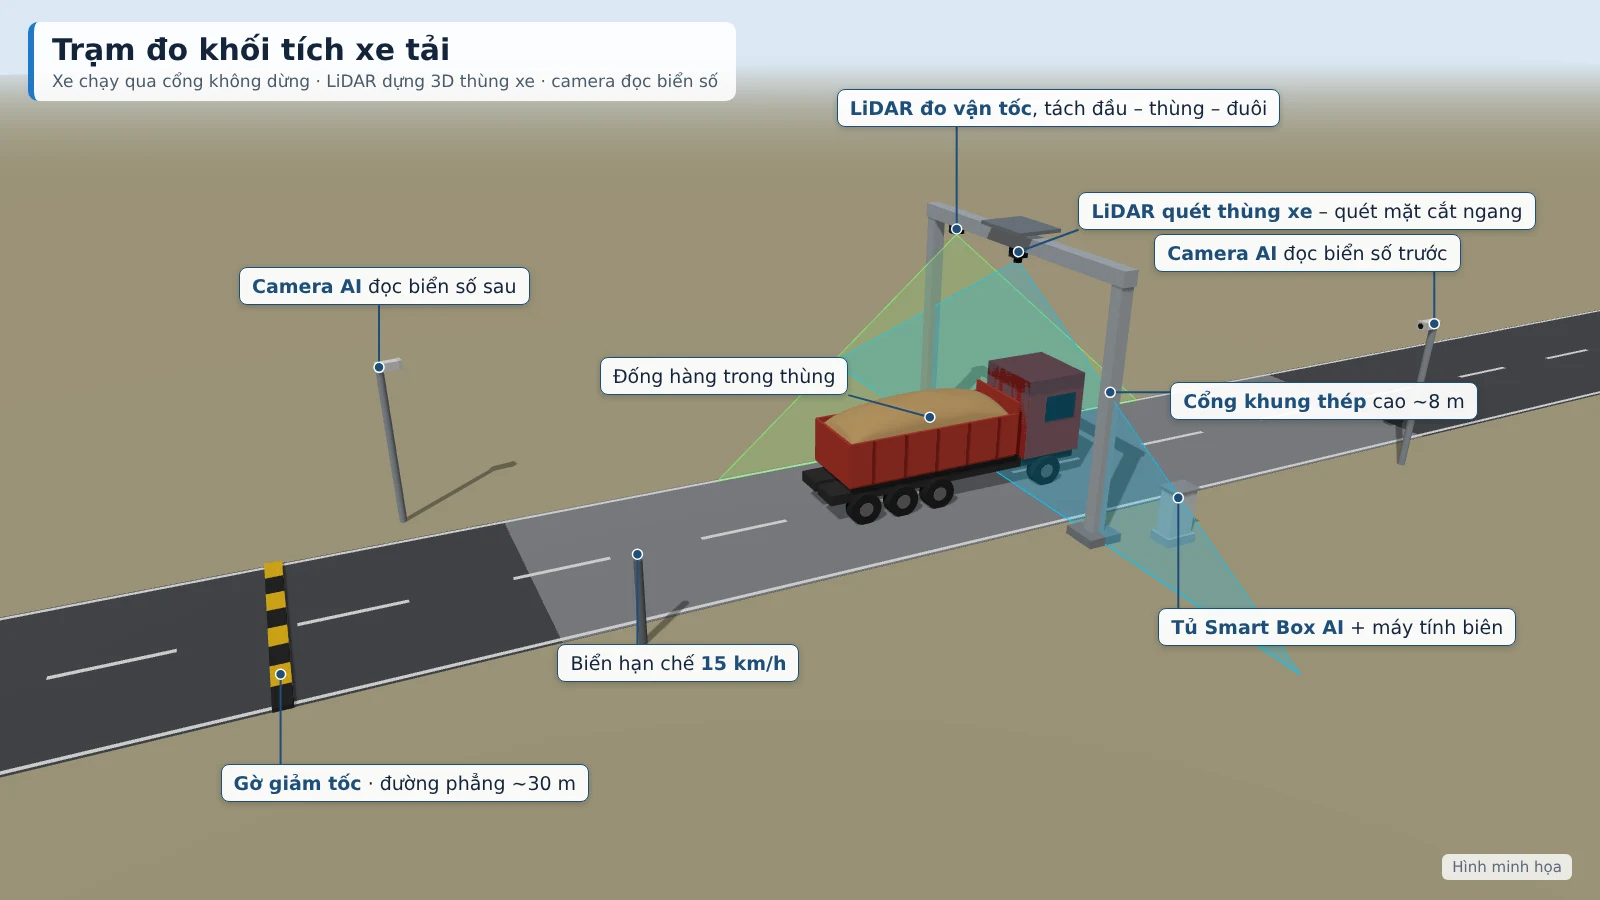
- 安装与校准:卡车测量站采用镀锌钢门架横跨道路,净空高度至少6.5 m,传感器悬挂高度约8 m,并设顶棚;驳船测量站采用横跨航道的钢框架或带6–8 m悬臂的立柱,框架底部在高潮位时高出驳船船舷至少3 m。配备LiDAR、AI摄像头、边缘计算机、带UPS和防雷的IP65配电柜。随后执行上述5步校准。
- 4周试运行:在实际线路上连续运行,完整记录每一趟数据,与对照数据核对,排查置信度评分较低的测量记录,并记录所有调整日志。
- 验收:在连续7天内对50趟卡车和10趟驳船进行有对照的验收。软件导出对比表,列明每趟的实测m³、对照m³和误差,供双方签字确认,并将已商定的指标记入验收纪要。
业主需要准备什么以进行校准和验收?
为达到测量指标,业主需要准备场地、电力、对承包商的规定、车辆清单、密度表,并配合校准。从一开始就准备充分,有助于试运行真实反映实际运行条件。
- 场地:卡车测量门架和驳船测量框架的安装位置;门架前后约30 m的直线、平整路段。
- 电力:为两个测量站提供市电或发电机电源;如不具备,另行报价独立太阳能系统。
- 对承包商的规定:在测量门架前打开篷布;按规定速度行驶,卡车15 km/h、驳船5 km/h;每次一辆车;出场车辆也须经过测量门架。
- 车辆清单:各承包商的车辆、驳船清单;驳船检验档案(货舱尺寸、吃水)。
- 密度:按物料类型的密度表,用于将m³换算为吨。
- 配合校准:在试运行期间安排车辆和驳船进行对照运行;在航道和门架入口设置浮标、标志牌。
每趟测量两次并存储数据:验收的基础
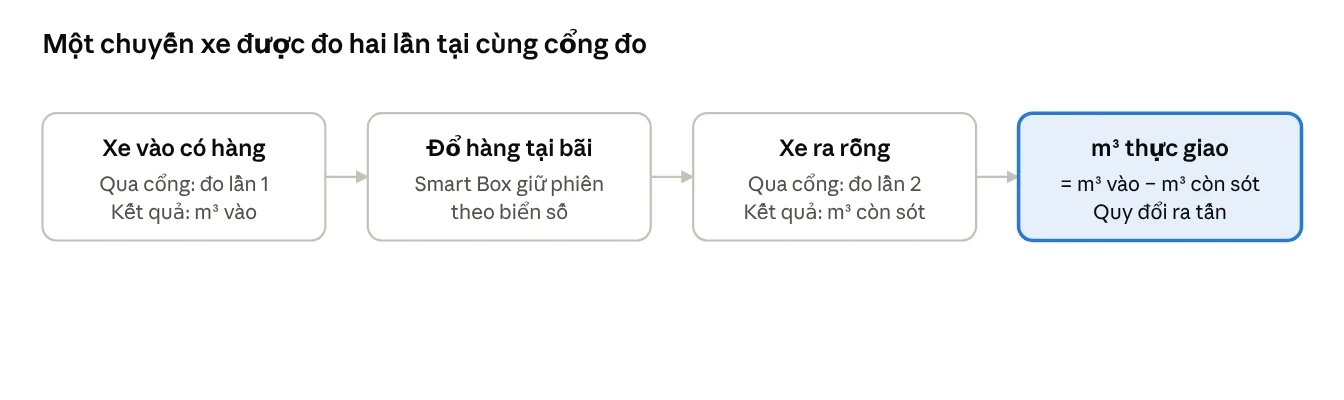
每趟卡车在同一门架测量两次:载货进场时和空车出场时;实际交付m³ = 进场m³ − 残留m³。空载出场的驳船也会重新测量货舱和干舷。每趟记录车牌号或编号、照片、货堆3D图像、摄像头视频片段及本次测量的置信度评分(0–100)。
两次测量可排除车厢内的残留货物,因此交接的m³能真实反映实际货量。置信度评分依据速度、遮挡和天气评定。评分较低的测量自动转入待核实队列;工作人员查看照片、3D图像、摄像头视频片段后进行批准或调整,所有变更均记录日志。只有业主有权调整m³。
验收时,这些数据即为核对依据。系统运行报告显示测量趟次比例、需核实的趟次数量及各测量站的运行时间。断网时测量站仍可测量,本地缓存至少7天并自动补传。数据保存在工地和项目服务器上,不上传至外部服务。
校准与验收中的常见错误
常见错误包括:跳过标准钢块、只空车运行一次、未对载货车进行对照验证、缩短试运行时间、不记录调整日志以及忘记定期检查。后果是 m³ 数据不被交接双方认可,容易引发争议。
- 跳过标准钢块:仅用空车校准,则无法发现因传感器安装造成的偏差。
- 只空车运行一次:无法检查不同速度下的重复性,车厢容积模型缺乏可信度。
- 未对载货车进行对照验证:不知道车厢内装有真实物料时系统的测量准确度如何。
- 缩短试运行时间:没有足够时间经历不同天气条件、昼夜、不同货种,验收指标不贴近实际。
- 不记录调整日志:验收时和日后追溯时失去依据。
- 忘记定期检查:不每月用标准块重新检查,且在站点迁移后不检查,则累积偏差无法被发现。
Smart Box AI 及 An Ninh Số 在部署中的角色
Smart Box AI 是由 Việt Đức Trí Group 开发的卡车和驳船体积测量系统,由 An Ninh Số 提供并部署。系统采用 3D LiDAR、读取车牌号和船号的 AI 摄像头、边缘计算机和集中管理软件;数据保存在项目服务器上。An Ninh Số 负责勘察、安装、校准、4 周试运行,并与业主共同验收。
站点配置、软件及指标的详细信息请见卡车、驳船体积测量解决方案页面。在保安岗和中心可共用现有摄像头系统的录像机、电视和服务器;An Ninh Số 负责勘察并与正在运行的摄像头系统、车辆道闸控制系统进行集成。
关于法律背景:2024 年《地质与矿产法》对开采活动提出了更严格的管理要求,农业与环境部已就规定草案(03/2025)征求意见,该草案提议在矿产运出采场的运输点安装智能摄像头。此为草案,尚未生效;仅应在制定计划时作参考之用。
还可参考稳定的停车场管控设备:2026 年解决方案选择指南和公寓停车场车牌识别摄像头:2026 年 LPR 解决方案,以全面了解车辆管控基础设施。
相关解决方案
卡车与驳船体积测量 — Smart Box AI:3D LiDAR 和 AI 摄像头测量每趟的 m³,车辆无需停车;每趟均有车牌号、照片、3D 图像作为验收依据。查看解决方案、预约现场勘察 →
常见问题
以下问题汇总了业主、项目管理委员会和监理咨询关于使用 LiDAR 体积测量系统进行校准和验收的常见疑问。
LiDAR 体积测量系统校准需要多长时间?
现场校准时间取决于需要建立模板的车辆数量以及业主能够安排的对照趟次。校准之后是 4 周试运行阶段——这是最长的阶段——然后才进行验收。勘察、钢结构加工和安装的时间在完成现场勘察后确定。
为什么验收前需要试运行 4 周?
试运行时间足够长,使系统经历多种天气条件、昼夜、货物类型和不同车流量。在此期间,双方核查被评定为低置信度的测量次数,试行核验人员转派流程,并积累对照趟次。最终指标根据试运行结果协商确定。
卡车误差 ≤ ±3% 的指标是承诺吗?
不是。误差 ≤ ±3%(卡车,单趟 10 m³ 以上)和 ≤ ±5%(驳船)是建议指标,双方根据 4 周试运行结果重新协商确定。实际误差取决于货物类型、通过测量门的速度和现场条件。双方将结果与对照数据核对,并将已协商确定的指标写入验收记录。
断网时系统还能测量吗?
可以。每个站点自行处理并在本地给出结果,至少缓存 7 天,并在恢复连接后自动补传。数据保存在工地和项目服务器上,不上传到外部服务;各站点通过 VPN 将结果发送至中心。
卡车通过测量框架时需要停车吗?
不需要。卡车以低于 15 km/h 的速度通过钢框架门,无需停车;驳船按浮标航道以低于 5 km/h 的速度通过测量框架。车辆必须在测量门前打开篷布,且每次只允许一辆车;仍覆盖篷布、行驶过快或两车距离过近的车辆将被提示无法测量。
每趟数据保存哪些内容?
每趟卡车保存进场/出场车牌号、承包商、进场时间、出场时间、车厢和货堆尺寸、进场 m³、残留 m³、实际交付 m³、折算吨数、货堆 3D 图像、照片、摄像片段以及本次测量的置信度评分(0–100)。低质量测量自动转交核验人员,所有调整均记录日志。
业主需要为试运行过程安排什么?
业主安排卡车和驳船进行对照运行,在航道和门口通道设置浮标和标志牌;准备场地、电源、车辆清单及驳船登记档案和按材料类型的密度表;向承包商发布关于打开篷布、速度以及通过测量门的规定。
03/2025 规定草案是否强制使用体积测量系统?
农业与环境部关于矿产运出矿区运输点智能摄像头的 03/2025 规定草案目前仍为草案,尚未生效。草案内容涉及识别车牌、车辆的智能摄像头,并未直接要求测量体积。业主应持续关注,以便在正式规定颁布时及时更新。
如需现场勘察、Smart Box AI 演示以及校准、验收流程咨询,请联系 An Ninh Số——热线 0796 700 777,邮箱 [email protected]。详情请见卡车、驳船体积测量解决方案页面。