在填方工地、矿山和堆场管控运载沙、土、石料的车辆时,通常依赖目测估算或手工测量。每个人给出的数字都不一样,验收时没有可供核对凭据。每天数百趟运输,每趟的微小偏差累加起来就成了一笔大额结算款。本文分析常见的漏洞,以及安宁数(An Ninh Số)的Smart Box AI 卡车、驳船体积测量方案如何利用 3D LiDAR 和 AI 摄像头逐趟测量、标记异常趟次并与承包商对账。
Smart Box AI 利用 3D LiDAR 和 AI 摄像头读取车牌号、船号,逐趟测量卡车和驳船的 m³。每辆车测量两次,即载货进场时和空车出场时,以计算实际交付的 m³;欠载、超出车厢栏板、卸料不净、车厢规格不符或陌生车辆在通过闸口时即被标记。每次调整均有日志记录,断网时站点仍可测量,并在恢复连接后补传数据。
Smart Box AI 是什么?
Smart Box AI 是一套卡车和驳船体积测量系统,采用 3D LiDAR 扫描点云,并结合 AI 摄像头识别车牌号、船号。该系统由 Việt Đức Trí Group 研发、安宁数(An Ninh Số)实施,包括两类现场测量站以及运行于工地服务器的趟次管理软件。
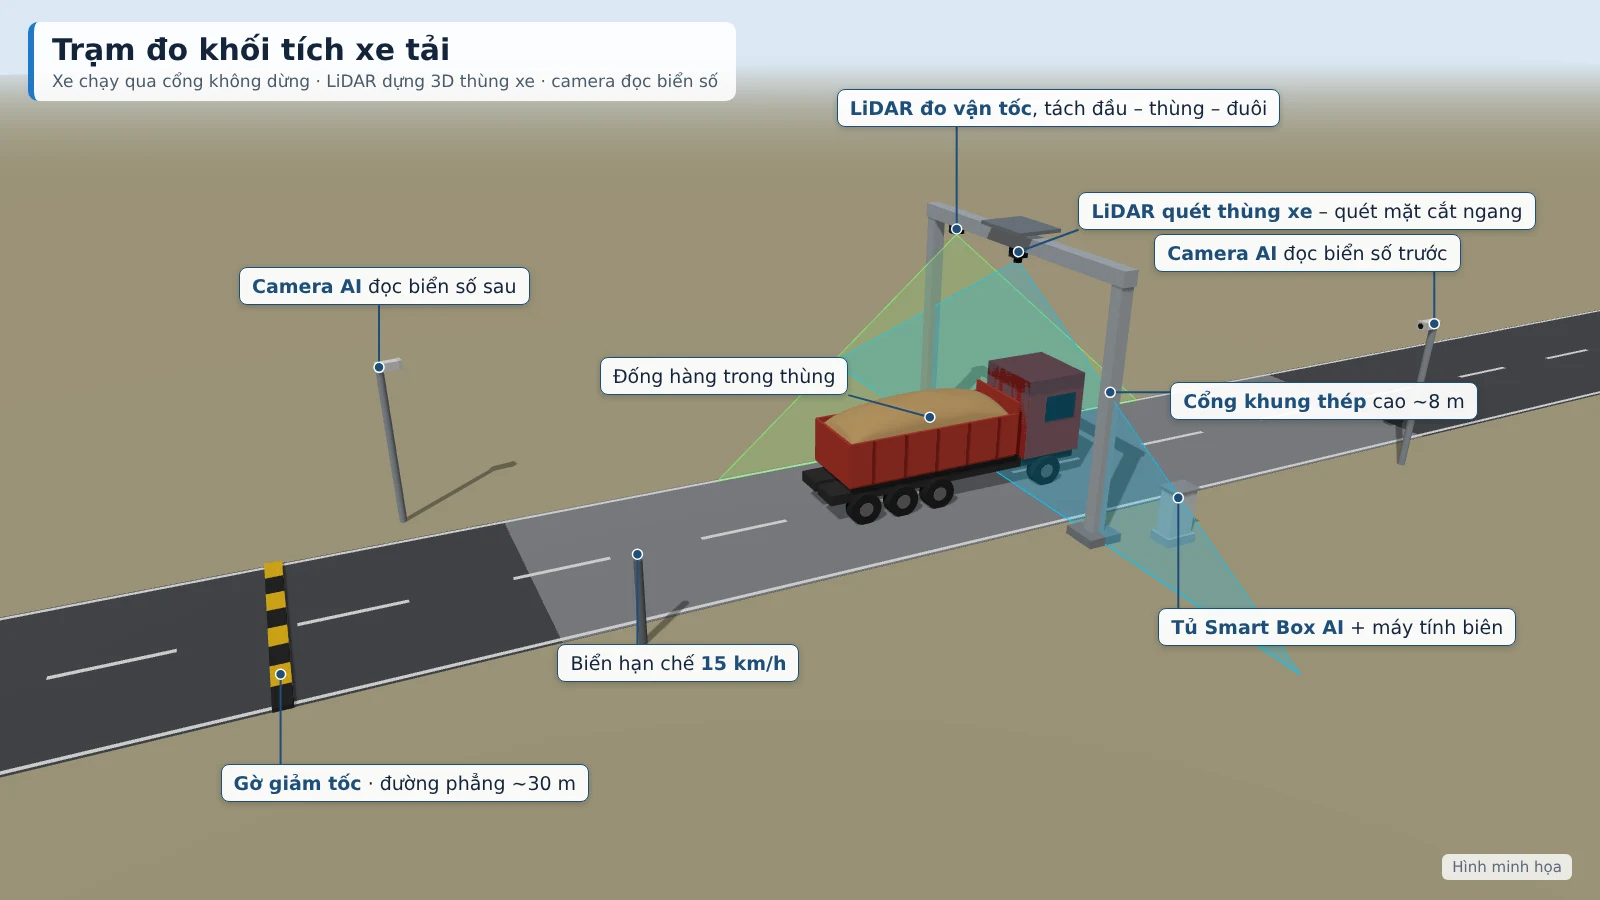
卡车测量站设在工地、矿山、堆场的进出闸口;驳船测量站设在进港航道、进货港口。卡车以低于 15 km/h 的速度驶过钢架闸口,无需停车。每趟结果包括进场 m³、出场残留 m³、实际交付 m³ 和折算吨数,并附车牌号、照片和料堆 3D 图像。该测量站适用于运输沙、土、石料的 2–4 轴自卸车和敞厢半挂车。
物料运输车辆管控中的 4 个常见漏洞
依靠目测或手工测量会留下四大漏洞。每个漏洞在系统中都有相应的管控机制:
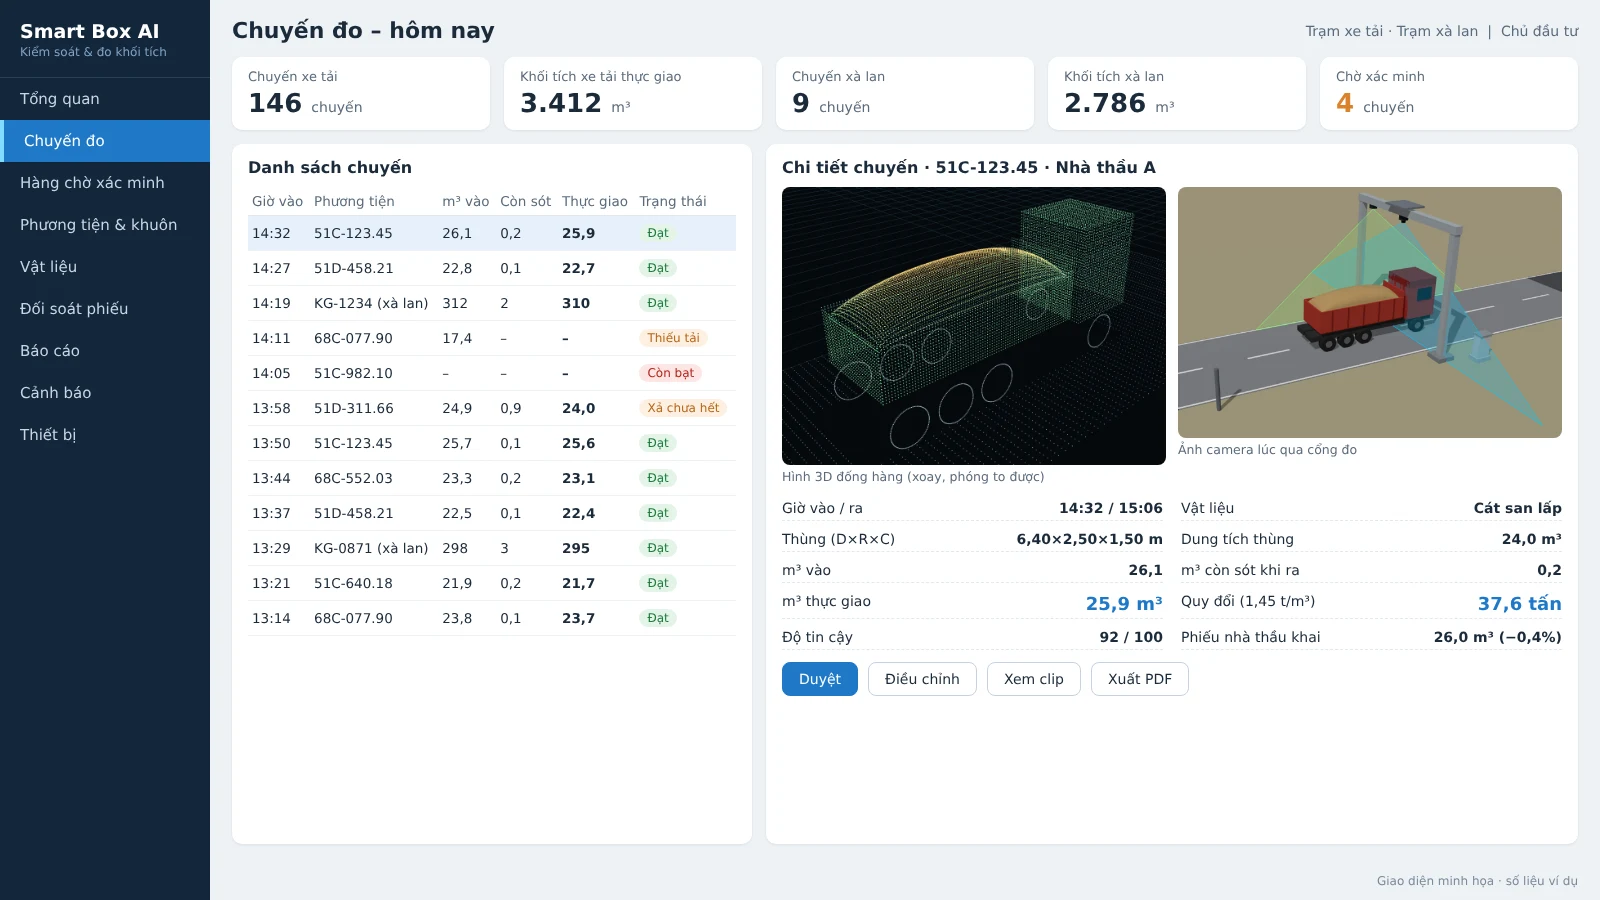
- 逐趟目测估算、手工测量。每个人给出的数字都不一样,没有可供核对的凭据。系统以 LiDAR 测量数据替代,并附 3D 图像、照片和按趟次保存的摄像头视频。
- 欠载趟次、卸料不净。车辆进场时未装满、出场时仍残留物料,却仍按整趟计算。系统对进场和出场均进行测量,只记录实际交付的 m³ 部分。
- 换车、加高车厢栏板。车厢被加宽加高,或换成与登记容积不符的其他车辆。系统将每次测量结果与该车已登记的车厢规格进行比对。
- 拦停车流进行检查。逐车停车测量会造成闸口拥堵,拖慢工地进度。采用 LiDAR 测量闸口时,车辆驶过而无需停车。
3D LiDAR 与 AI 技术在体积管控中的应用
LiDAR 通过激光脉冲测量距离;当车辆车厢持续驶过时,传感器连续扫描,获得描述车厢表面与货物堆体的点云。Smart Box AI 构建三维模型,测量车厢与货物堆体的长、宽、高,再计算货物 m³,包括车厢内部部分和超出车厢栏板的部分。AI 摄像头同时读取进场与出场的车牌,并在每次通行时抓拍最清晰的图像。
关于精度,货车(单趟 10 m³ 起)的体积误差 ≤ ±3%,驳船 ≤ ±5%(以对照值为基准),这是建议指标,双方将根据 4 周试运行结果重新商定。每次测量均给出 0 至 100 的置信度评分,依据车速、遮挡程度和天气状况;低质量测量会自动转交工作人员核实。
对于驳船,系统采用两种独立方法:对货舱进行 3D 扫描,以及测量进场与出场时的吃水深度。货量按驳船自身舱口计算,而非按水面计算,因此潮汐不会导致结果偏差。当按 3D 扫描与按吃水深度计算的吨位偏差超过 8% 时,该趟次将转交工作人员确认。
自动体积测量流程
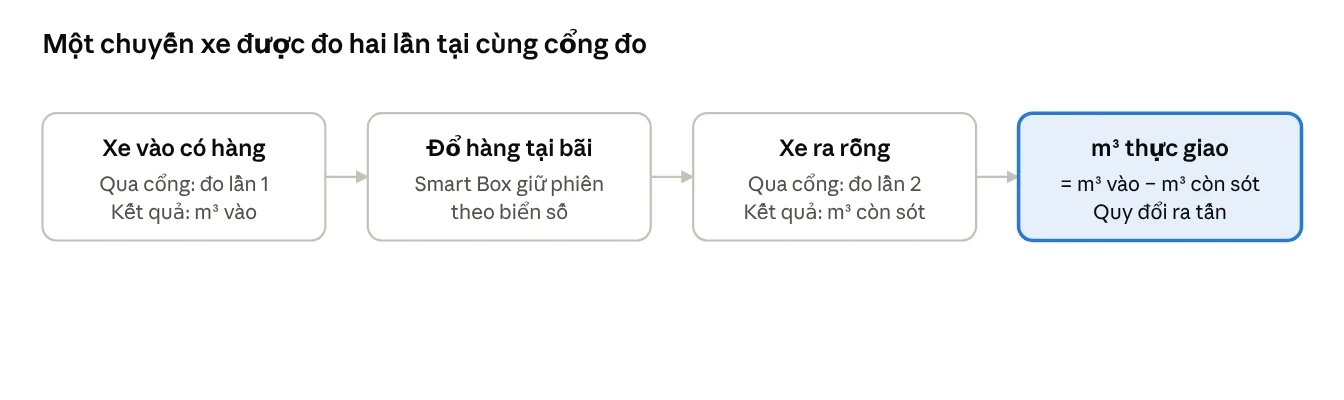
每辆车在同一闸口于一个趟次内测量两次:
- 载货进场时:摄像头读取车牌,LiDAR 构建货物堆体 3D 模型,系统计算进场 m³ 并与车厢模板比对。
- 空车出场时:闸口重新测量车厢,以确定残留 m³。
- 趟次匹配:系统将同一车辆的载货进场记录与空车出场记录匹配;实际交付 m³ = 进场 m³ − 残留 m³。
- 按业主颁布的各物料密度表换算吨数。
货车 ≤ 30 秒、驳船 ≤ 60 秒出结果是建议指标,双方将根据 4 周试运行结果重新商定。砂、土、石的密度随湿度变化,因此换算表需由业主根据实际物料更新。通过 API 对接现有地磅站数据,以持续跟踪实际密度,属于按项目开展的扩展项。
自动预警阈值
异常趟次在车辆通过闸口时即被标记。阈值由业主设置;预警显示在 Web 应用、保安岗亭电视上,并向负责人发送消息。
| 标准 | 阈值 | 含义 |
|---|---|---|
| 装载不足 | 货物 m³ 低于登记水平(默认车厢容积的 85%) | 车辆装载偏少 |
| 超出栏板 | 货物堆体高出车厢栏板超过 0.3 m | 装货超出车厢栏板 |
| 卸料不净 | 出场时残留超过 0.5 m³ | 残留部分不计入实际交付 m³ |
| 车厢模板偏差 | 测量尺寸与已登记模板不符 | 疑似换车或加高栏板 |
| 陌生车辆 | 车牌不在登记名单中 | 承包商名录外的车辆 |
| 无法测量 | 车辆仍覆盖篷布、行驶过快、两车距离过近 | 转入待核实队列 |
| 设备 | LiDAR、摄像头或电源信号丢失;传感器镜面需清洁 | 通知技术部门处理 |
保安只需确认被系统标记的趟次。工作人员查看图像、3D 模型、摄像头片段后进行审批、调整或剔除;所有更改均记录日志。
多点数据核对
系统在三个层面核对数据:
- 将测量 m³ 与车辆登记容积比对。
- 与承包商交接单比对:申报 m³、测量 m³ 及差异。
- 核对各闸口之间的车辆通行记录。
按承包商和单车生成的报告显示每趟平均 m³、满载率及装载不足趟次数。由此,业主可识别哪些承包商或车辆反复出现异常,而非仅逐趟单独处理。
每趟运输的证据,用于验收与结算
每趟运输都保存完整数据,以便在与承包商验收和结算时进行核对:
- 车辆:前后车牌号、承包商、最清晰的照片。
- 时间:进场时间、出场时间、在工地内停留时长。
- 尺寸:车厢及料堆的长、宽、高。
- 体积:进场 m³、剩余 m³、实际交付 m³、超出车厢栏板的部分。
- 重量:按物料种类折算的吨数。
- 图像:料堆 3D 图像、过闸时的照片和摄像头视频片段。
- 可信度:本次测量的质量评分。
结算核对报告列出已调整的趟次清单及审批人。按日、班次、周、月的方量报告将卡车与驳船分开统计,可导出 Excel、PDF。
不间断运行
系统设计确保工地基础设施发生故障时不会丢失趟次:
- 每个站点自行处理并在本地给出结果,断网时仍可测量。
- 本地缓存至少 7 天,恢复连接后自动补传。
- 数据保存在工地和项目服务器上;各站点通过 VPN 将结果发送至中心。
- 监控 LiDAR、摄像头、电源、连接状态;信号丢失或传感器玻璃脏污时报警。
- IP65 配电柜配风扇和除湿装置、UPS、电源与网络防雷;站点 24/24 运行。
测量闸口对承包商的规定
为使运载沙、土、石的车辆管控切实有效,投资方需向承包商颁布规定:
- 在测量闸口前打开篷布。
- 卡车按 15 km/h、驳船按 5 km/h 的正确速度通行。
- 每次一辆车通过闸口;出场车辆也须经过测量闸口。
- 提交各承包商的车辆、驳船清单;驳船检验档案(舱室尺寸、吃水)。
投资方同时需准备测量闸口的场地,闸口前后各约 30 m 的直线平整路段,至站点的市电或发电机电源,以及按物料种类划分的密度表,用于将 m³ 折算为吨。
验收前的校准与试运行
在测量数据用于结算之前,站点须在现场完成校准。流程包括:用已知尺寸的钢块校准传感器;让每辆空车以不同速度通过 3 次以建立车厢模板;通过将货物表面沿车厢栏板整平并手工测量来对载货车进行比对,如有地磅则再按吨数进行比对。随后系统试运行 4 周,之后才进行验收。
验收基于连续 7 天内 50 趟卡车和 10 趟驳船的有比对数据。软件导出每趟的测量 m³、比对 m³ 及误差对照表,供双方签字确认。验收后,站点每月及每次搬迁后均用标准块重新检查。
相关解决方案
卡车与驳船体积测量 — Smart Box AI:LiDAR 3D 和 AI 摄像头测量每趟的 m³,车辆无需停车;每趟均有车牌号、照片、3D 图像作为验收依据。查看解决方案、预约现场勘察 →
常见问题
系统是否要求车辆停车才能测量?
不需要。货车以低于15 km/h的速度通过测量门,无需停车;驳船沿浮标航道以低于5 km/h的速度通过测量框架。车辆须在测量门前打开篷布,且每次只允许一辆车通过测量门。
多久能得出测量结果?
货车≤30秒、驳船≤60秒得出结果为建议指标,双方将根据4周试运行结果重新商定。测量在车辆通过测量门的过程中进行,因此车辆无需停车等待。
如何为新车辆登记车厢模板?
空车以不同速度通过测量门3次。系统保存车厢内部尺寸和车厢底部尺寸作为后续每次测量的基准;尺寸偏离模板将触发疑似换车或加高车厢的警报。
系统能否与现有软件对接?
可以。系统可导出Excel/CSV,并提供API用于对接项目的地磅站或会计软件;对接范围在勘察时确定。利用地磅站数据按时间跟踪实际容重属于按项目开展的扩展项。
谁有权调整测量结果?
系统为业主、监理、保卫、会计和管理员分配权限;仅业主可调整m³数值。工作人员在审批或调整前可查看照片、3D图像和摄像头片段。所有变更均记录日志,对账报告列出已调整的趟次及审批人。
断网时站点能否正常测量?
可以。每个站点自行处理并就地给出结果,至少缓存7天,并在恢复连接后自动补传至服务器。
需要在工地、矿山或收货码头管控运载沙、土、石的车辆?An Ninh Số 提供现场勘察、测量方式演示,并建议合适的站点布局。请拨打热线 0796 700 777 或查看Smart Box AI 货车与驳船体积测量解决方案。